제품·솔루션
전문성으로 새로운 가능성을 밝히고, 기술을 실행 가능한 성장으로 연결합니다.
실제 장비와 3D Simulation을 실시간으로 연결
Ethernet/TCP-IP 기반으로 장비 제어 프로그램의 Axis·I/O 데이터를 3D Viewer에 반영하여 실제 장비 동작을 실시간으로 시각화합니다.
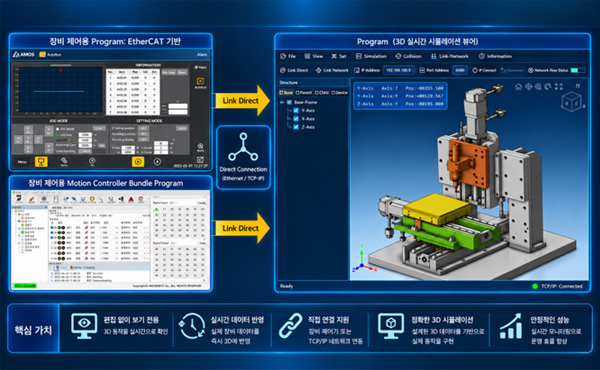
Link Direct와 Link Network
— 두 가지 연결 방식
현장 구성과 원격 운영 요구에 따라 직접 연결
또는 네트워크 연결을 선택할 수 있습니다.
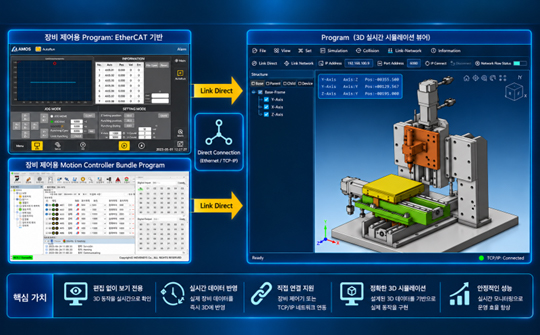 Link Direct
장비 제어 PC 또는 Motion Controller와 3D Viewer를 Ethernet/TCP-IP로 직접 연결.
현장 디버깅·FAT에 적합합니다.
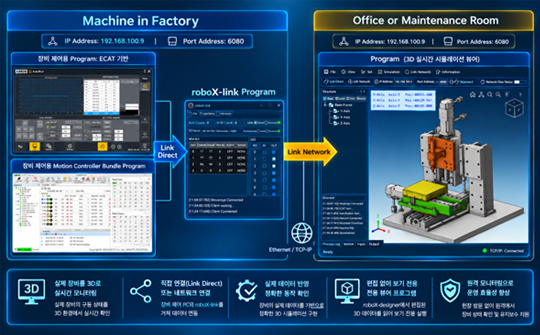 Link Network
현장 장비 → roboX-link → 네트워크 → 원격 Viewer 구조. 사무실·유지보수실에서 장비 상태를 확인합니다.
핵심 기능과 고객 가치
실제 장비 데이터를 설계된 3D 형상에 반영해 “현재 장비가 어떻게 움직이고 있는지”를 누구나 직관적으로 이해할 수 있게 합니다.
Axis Position, Motion, DI/DO 등 제어 데이터를 3D에 동기화
설계된 3D 데이터를 기반으로 실제 장비 구동 상태를 시각화
모델 편집 없이 보기 전용 프로그램으로 운영·서비스 사용
현장 방문 없이 원격에서 장비 상태를 확인하고 협업
제어 로직과 실제 장비 동작의 일치 여부를 시각적으로 확인
추천 적용 시나리오
FAT / 디버깅
원격 서비스
Customer Demo
장비 교육
Digital Twin Viewer