사이트맵 보기

roboX-designer

제품 소개

Native 3D Digital Twin Platform for Machine
장비 설계 데이터와 실제 제어 데이터를 연결하는
3D 시뮬레이션 설계 플랫폼
3D CAD 기반 장비 모델을 구조화하고 Moving Unit의 동작·속성·시퀀스 로직을
정의하여, 실제 장비의 동작을 3D 가상환경에서 사전에 검증합니다.
설계 - 동작 설정 - 로직 구성 - 장비 연동을 하나의 흐름으로 연결합니다.
  • 3D CAD 구조화
    1

    Assembly Tree·Object Property 관리

  • 동작 정의
    2

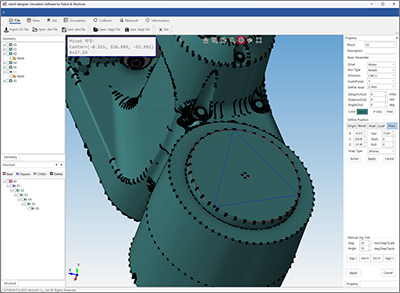
    Pivot·Motion·I/O 속성 편집

  • No-code 로직
    3

    roboX-logic 기반 Sequence 작성

  • 사전 검증
    4

    충돌 감지·Cycle Time 분석

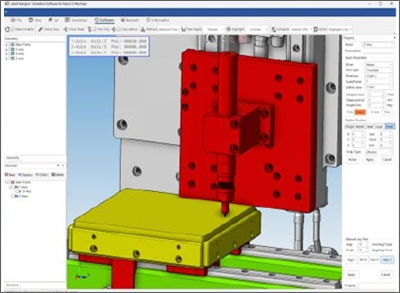
  • Pivot·Home Position 설정

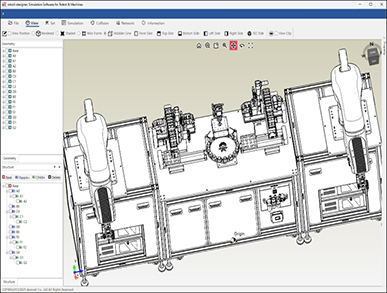
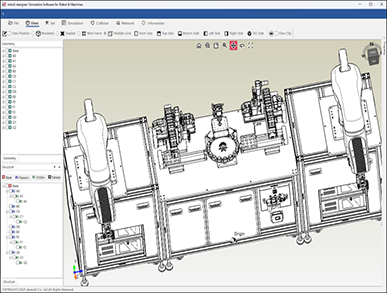
  • Hidden Line 구조 검토

  • 실시간 Collision Detection

핵심 기능 및 시스템 연계

  • 1 기계·장비 설계

    CAD/설계 도구에서 장비 설계 완료

  • 2 3D 모델·구조 Import

    STEP/IGES 등 파일 Import 및 구조 구성

  • 3 실제 장비 데이터 연동

    PLC·Motion·I/O·센서 실시간 연결

  • 4 3D Native Digital Twin 실행

    실제 장비 동작을 3D로 시뮬레이션

  • 5 분석·모니터링 활용

    충돌·알람·대시보드·리플레이

roboX-designer General Specification

지원 3D CAD 형식
  • STP
  • STEP
  • IGS
  • IGES
  • OBJ
  • STL
  • JT
  • Entity·Block·Block Reference 기반 Assembly Tree Database
  • Object Property·Assembly·Compressed File 관리
  • Shaded·Wireframe·Hidden Line 표시 모드
  • 사용자 정의 Pivot·Home Position·실시간 충돌 감지
  • 통합 Structure & Simulation Builder·사용자 라이선스용 암호화 3D 파일
  • roboX-logic: AI Agent 기반 Sequence Logic Builder·No-code 개발환경
  • ADLINK SuperCAT·MOVENSYS WMX3·AJIN·COMIZOA 등 Controller Interface

No-code Sequence Logic

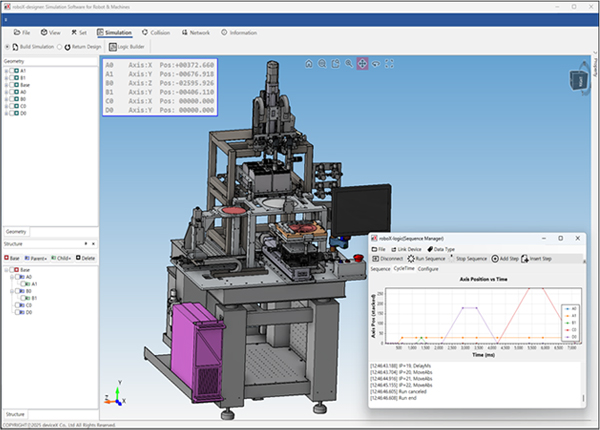
roboX-logic에서 장비 동작 순서와 조건을 구성하고 Cycle Time을 분석합니다.
EtherCAT Controller Link

실제 장비의 Motion·I/O 데이터를 3D Simulation과 연결해 통합 검증합니다.

최상단으로 이동